Guía editorial · Actualizada en Septiembre de 2026
Cómo automatizar el llenado de un depósito de agua
Un control automático de llenado no es un sensor: es una cadena de decisiones. Aquí verás cómo encajan detector, controlador y potencia, qué lógica programar, cómo evitar que una bomba trabaje en seco y qué errores repiten casi todas las instalaciones caseras.
1. Cómo se encadena un sistema de control de nivel de un tanque
Cualquier control automático de llenado, por sencillo o industrial que sea, repite la misma secuencia. El detector no manda sobre el motor: informa a un equipo intermedio, y es ese equipo el que gobierna la potencia.
🌊Paso 1Sensor o flotadorDetecta el nivel y entrega una señal
🎛️Paso 2Relé o controladorInterpreta la señal y decide
🔌Paso 3ContactorManiobra la potencia con seguridad
⚙️Paso 4Bomba o válvulaEjecuta el llenado o el trasvase
Esquema conceptual del orden lógico de los elementos. No es un esquema eléctrico ni sustituye al manual del fabricante.
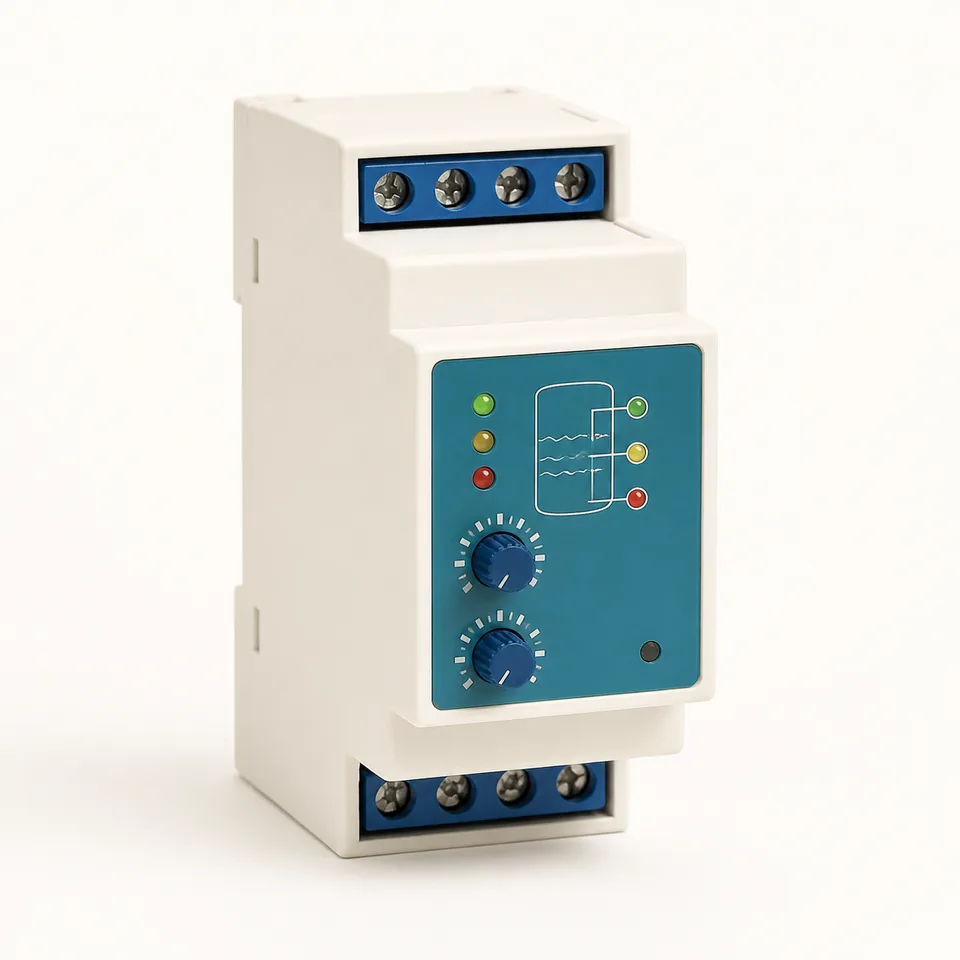
El elemento central es el controlador de nivel para bomba: recibe la señal, aplica la lógica y cierra un contacto de maniobra. La potencia real la conmuta un contactor dimensionado para el motor, nunca el contacto del sensor.
2. Tres casos que se confunden a menudo
Antes de comprar nada conviene decidir cuál de estos tres problemas estás resolviendo, porque la lógica cambia por completo.
Llenado desde la red
El depósito de destino manda. Un detector pide agua al bajar del punto de marcha y la corta al alcanzar el de paro, normalmente sobre una electroválvula. No hay bomba que proteger, pero sí desbordamiento que evitar.
Trasvase entre dos depósitos
Hay dos niveles a vigilar: el de destino, que decide cuándo hay que llenar, y el de origen, que puede quedarse sin agua. La maniobra solo debe permitirse cuando ambos lo autorizan.
Protección contra marcha en seco
Función independiente del llenado: un mínimo en la aspiración que impide el arranque o para la bomba, aunque el resto del sistema esté pidiendo agua.
3. Qué señal aporta cada tecnología
Señal aportada, caso de uso y limitación de cada tecnología de detección de nivel
Define el caso: llenado desde red, trasvase o solo protección de bomba. Escribe qué debe pasar y qué no debe pasar nunca.
Mide la altura útil del depósito y decide los dos niveles de trabajo, en centímetros, no «más o menos por la mitad».
Elige la ubicación de los detectores: lejos del chorro de llenado y de la aspiración, sin obstáculos y con acceso para mantenimiento. El detalle de montaje está en la guía de cómo instalar un sensor de nivel.
Fija la lógica de arranque y paro y el sentido correcto: llenar hasta un máximo no es lo mismo que vaciar hasta un mínimo, y muchos controladores permiten ambos modos.
Ajusta la histéresis: separa los dos puntos lo suficiente para que el oleaje normal no provoque conmutaciones.
Añade la protección en seco como condición independiente del llenado.
Comprueba en vacío, con la bomba desconectada, que la maniobra hace lo previsto en cada estado.
Observa un ciclo completo con la instalación vigilada antes de dejarla sola.
Planifica el mantenimiento: limpieza de electrodos, revisión del recorrido del flotador, estado de prensaestopas y prueba periódica del corte.
5. Errores frecuentes al automatizar el llenado
Invertir la lógica: configurar el equipo en modo vaciado cuando se quiere llenar. El resultado es una bomba que arranca justo cuando debería parar.
Rebote y oleaje: el chorro de entrada agita la superficie y el detector conmuta varias veces por segundo.
Falta de histéresis: puntos de marcha y paro demasiado juntos; ciclos cortos continuos que castigan bomba y contactor.
Maniobrar la bomba con un relé inadecuado: usar el contacto del sensor o un relé sin capacidad para la corriente de arranque del motor.
Sin protección contra marcha en seco: el depósito de origen se vacía y la bomba sigue girando sin refrigeración.
Confiar en el WiFi como seguridad: una alerta que depende de la red no sustituye a un corte local ni a un rebosadero.
6. Dos ejemplos hipotéticos
Los siguientes casos son ejemplos hipotéticos creados para ilustrar decisiones de diseño. No son instalaciones reales ni pruebas realizadas por NivelClaro.
Ejemplo hipotético 1 — Finca con pozo y depósito elevado de 5.000 l: el depósito de destino pide agua con dos sondas separadas casi un metro para que la bomba haga ciclos largos; en el pozo, un detector de mínimo bloquea el arranque. El aviso al móvil se deja como información, no como condición de la maniobra.
Ejemplo hipotético 2 — Depósito de reserva doméstico llenado desde la red: no hay bomba, sino una electroválvula gobernada por el nivel. La marcha se sitúa al 40 % y el paro al 90 %, con rebosadero libre como última barrera física ante un fallo del control.
7. Checklist final
✓Caso definido: llenado desde red, trasvase entre depósitos o solo protección de bomba.
✓Detector elegido según la señal que necesita el controlador, no al revés.
✓Punto de marcha y punto de paro separados con margen suficiente de histéresis.
✓Detector de mínimo en el depósito de aspiración para evitar la marcha en seco.
✓Rebosadero libre y dimensionado: la última barrera nunca es electrónica.
✓La bomba se maniobra a través de un contactor adecuado, no directamente desde el sensor.
✓Lógica comprobada en vacío antes de dejar el sistema desatendido.
✓Ciclo completo observado: arranque, llenado, paro y rearme.
✓Aviso remoto configurado como información, no como único mecanismo de seguridad.
✓Cuadro, cableado y puesta en marcha realizados por personal cualificado.
Componentes relacionados
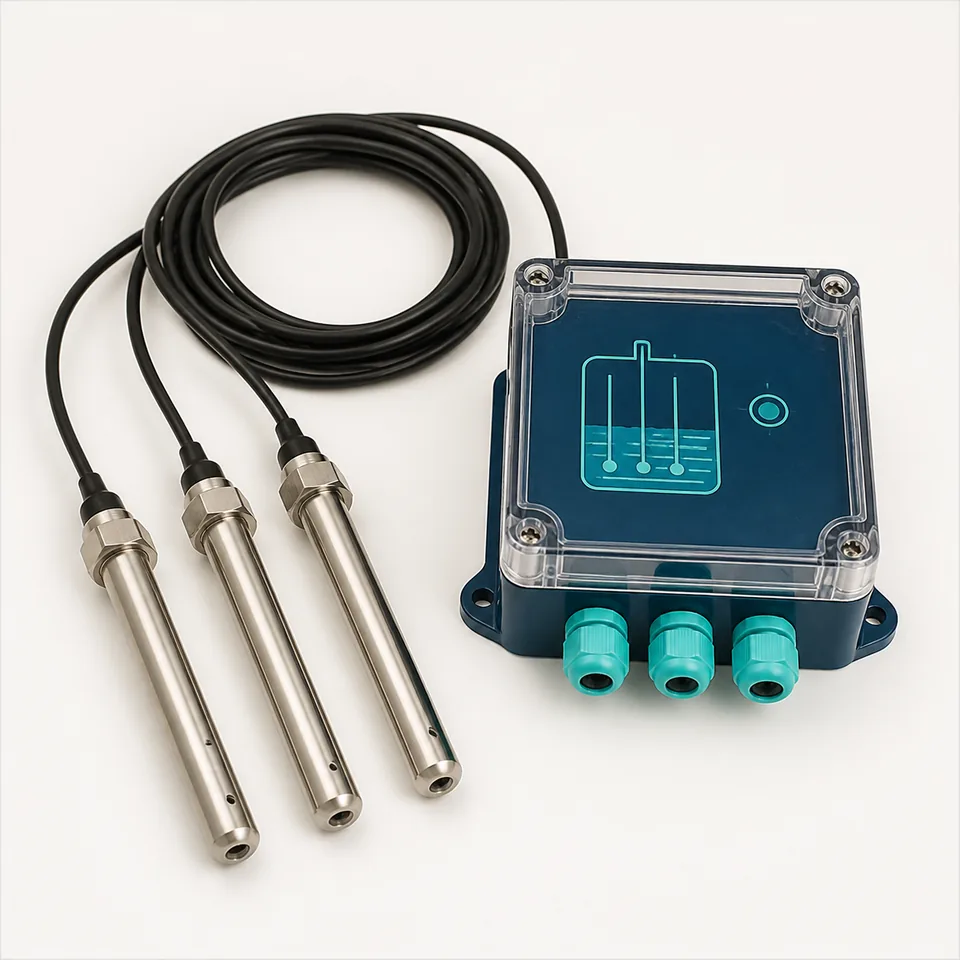
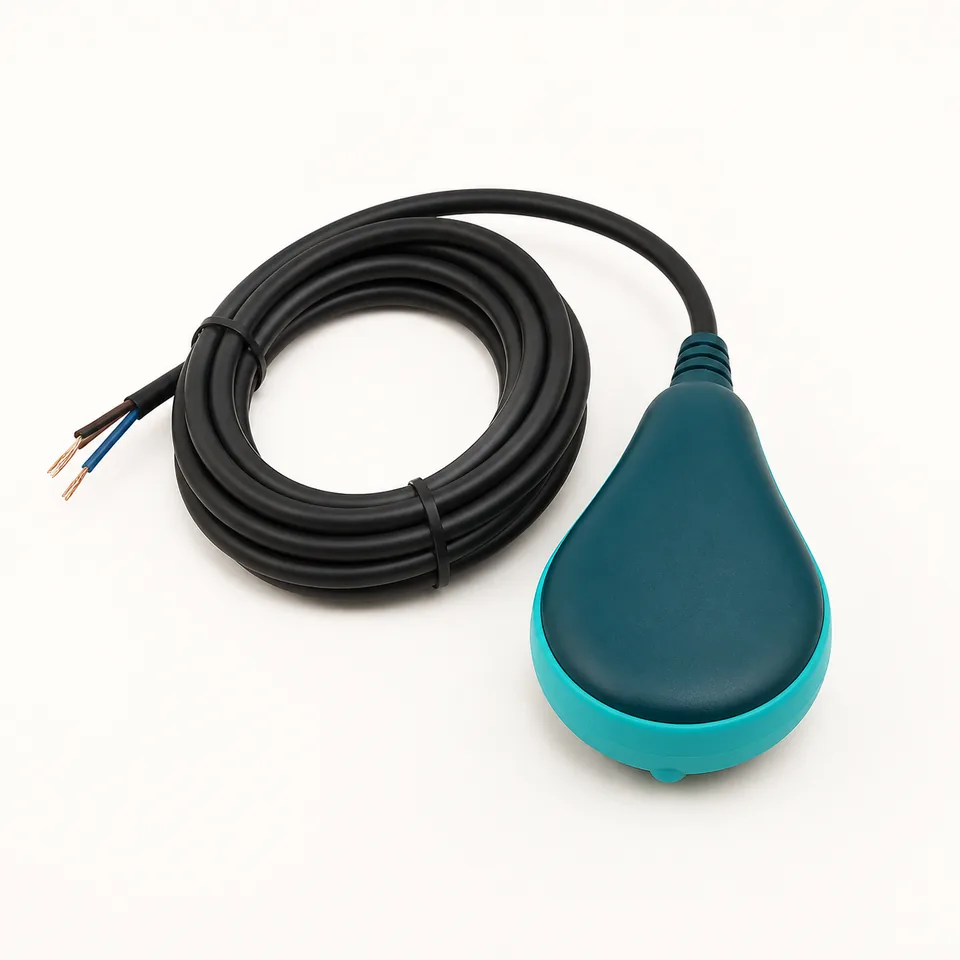
Estos son equipos que ya aparecen en nuestro registro y que encajan en la cadena descrita más arriba: el controlador que decide, las sondas que le dan la señal y el flotador que resuelve un punto de corte. No los hemos probado y no mostramos precios ni valoraciones.
+¿Qué necesito para automatizar el llenado de un depósito de agua?
Tres piezas encadenadas: un detector de nivel (flotador, sondas conductivas o sensor continuo), un relé o controlador de nivel que interpreta esa señal y decide, y un elemento de potencia —normalmente un contactor— que abre o cierra el paso a la bomba o a la electroválvula. El sensor nunca debe gobernar el motor por sí solo.
+¿Qué es la histéresis y por qué hace falta?
Es la diferencia entre el nivel al que arranca el llenado y el nivel al que para. Sin ese margen, el sistema conmuta continuamente en cuanto la superficie oscila unos centímetros, y esos arranques repetidos son lo que destruye bombas y contactores. Se resuelve separando bien el punto de marcha y el de paro, no ajustándolos casi juntos.
+¿Cómo evito que la bomba trabaje en seco?
Con un detector propio en el depósito de aspiración —el de origen, no el de destino— que corte la maniobra cuando el nivel baja del mínimo. Es una función independiente del llenado: aunque el depósito de destino pida agua, si el de origen está vacío la bomba no debe arrancar.
+¿Sirve un control WiFi como sistema de seguridad?
Como comodidad sí; como seguridad no. Una notificación en el móvil depende de la cobertura, del router, de la nube del fabricante y de que alguien mire el teléfono. La protección contra desbordamiento y contra marcha en seco debe funcionar aunque no haya red, con lógica local cableada.
+¿Puedo montar yo el cuadro de control de nivel?
El montaje mecánico del sensor y la planificación de la lógica son asumibles. El cuadro, el cableado a red y la maniobra de la bomba deben ejecutarlos profesionales cualificados y conforme a la normativa vigente y al manual de cada equipo, que siempre prevalece sobre cualquier guía.
+¿Qué diferencia hay entre llenar desde la red y trasvasar entre depósitos?
Llenar desde la red suele resolverse con una electroválvula gobernada por el nivel del depósito de destino. Trasvasar implica una bomba y dos niveles a vigilar: el del depósito de destino, que pide agua, y el del de origen, que puede quedarse sin ella y obliga a parar.
Como afiliado de Amazon, obtengo ingresos por las compras adscritas que cumplen los requisitos aplicables. Los enlaces marcados como de afiliado pueden generarnos una comisión sin coste adicional para ti.